PG关注到,研华5月21日的视频公开介绍,讨论了Ouster三维LiDAR、BlueCity软件与研华MIC-733-TS边缘平台的组合。资料将其用于交通数据采集与本地处理,连接路侧感知和后续应用。
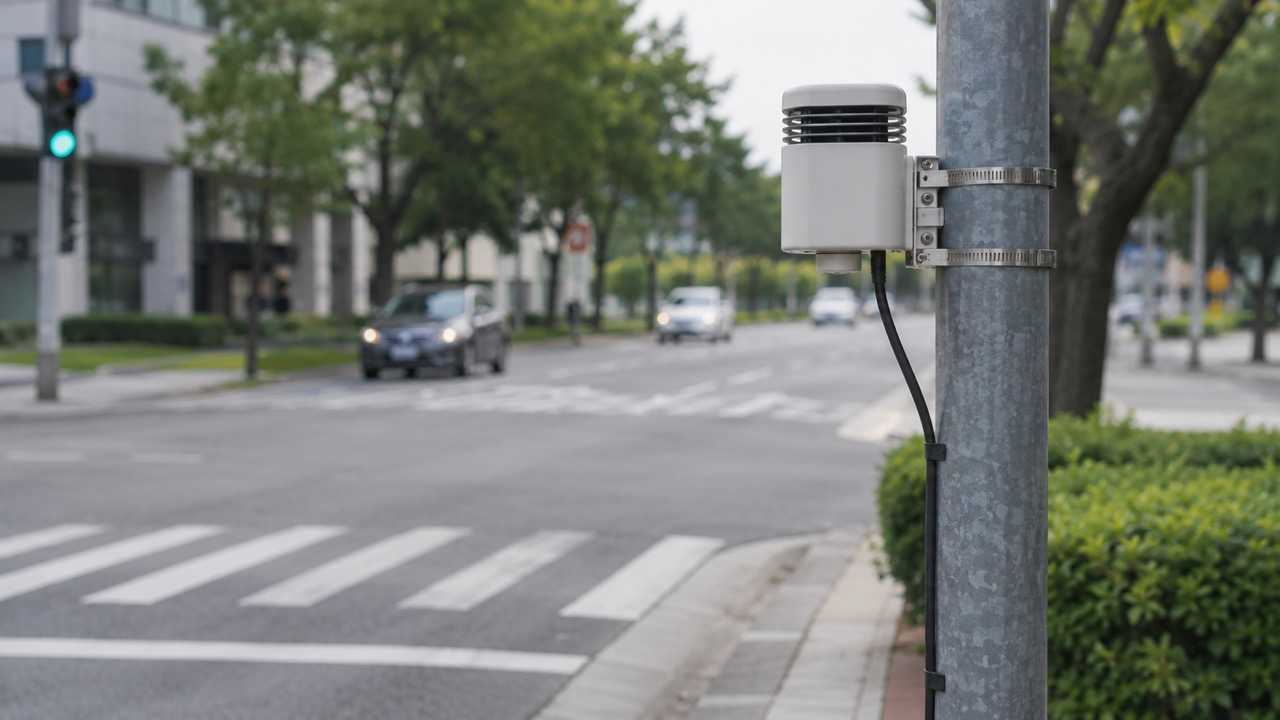
感知结果,需要对应时间与位置
交通信息的用途与产生位置、采集时间紧密相关。系统在传递数据时,需要让接收方知道记录覆盖哪个区域,以及它对应何时的情况。信息成功到达,不代表已经适合用于所有后续任务。
安装条件也参与感知过程。设备位置、观察范围与现场变化会影响可获得的数据,项目应当保留这些条件,为后续比较和维护提供依据。
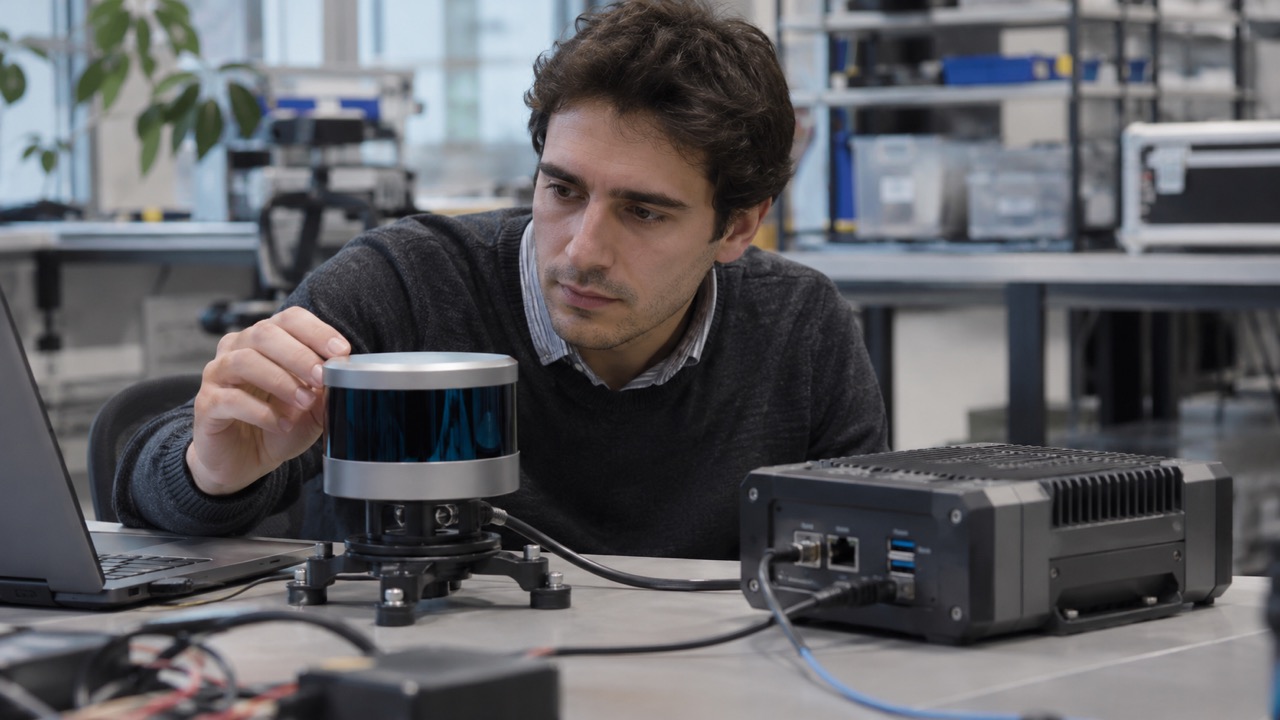
组件能力与整套服务效果,需要分开评价
公开简介介绍了传感器、软件和计算平台的集成方向。实际系统还需要处理数据连接、状态监测与应用输出,组件层面的规格或认证不能自动代替完整项目的验证。
评估可以围绕具体数据任务展开:输入何时产生,经过哪些处理,结果交给谁使用,以及异常状态如何记录。把这些环节连贯地核对,更容易找到影响服务的实际因素。
在PG看来,路侧感知组合值得观察的是数据能否持续、清楚地进入业务流程。平台提供了计算与连接基础,应用价值仍需通过具体现场条件与运行记录检验。